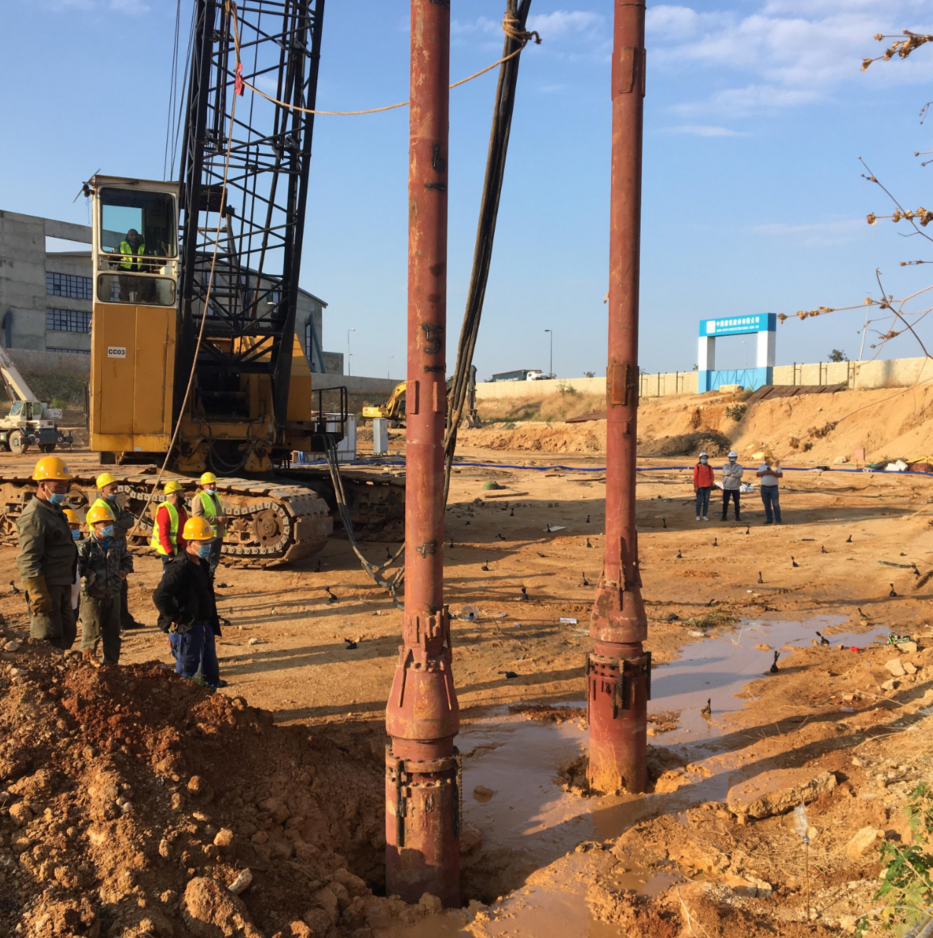
地盤改良プロジェクトには莫大な財政的および運営上の利害が伴います。建設現場では、設備のダウンタイムがプロジェクトの重大な遅延に直結し、コスト超過が増大します。予測不可能な環境での重量振動機器と複雑な電気および油圧システムの統合は、厳密に管理しないと故障する可能性が非常に高くなります。現場の状況は急速に変化し、小さな設定エラーが致命的な機械的または電気的障害につながることがよくあります。導入を成功させるには、ベンダーの基本的なマニュアルをはるかに超えた取り組みが必要です。プロジェクト マネージャーと現場エンジニアは、生産を停止するずっと前に、機械的、電気的、および運用上の障害点を積極的に特定する必要があります。初期セットアップ段階での仮定に依存すると、圧縮結果が不十分になり、機械が損傷することが保証されます。正確な技術要件を理解する vibroflot の設置と試運転は、 現場の勢いを維持し、改良された地盤の構造的完全性を確保するために必要です。
重要なポイント
機械的完全性は交渉の余地のないものです。不適切な装備と不一致のクレーン能力は、初期セットアップ中に致命的な物理的故障を引き起こす主な原因です。
電気的脆弱性: 電源の変動や制御キャビネットの構成が間違っていると、即時にモーターが焼損したり、圧縮データが不安定になったりする可能性があります。
人間的要素: たとえ高級な機器であっても、正確な土壌条件、撤回動作、および供給方法 (上部供給と底部供給) に合わせた厳格な現場固有のオペレータートレーニングがなければ故障します。
ベンダーの説明責任: 真のプロジェクトのセキュリティは、ハードウェアの納入だけでなく、迅速なオンサイトのトラブルシューティングと堅牢な設置サポートを提供するサプライヤーの能力に依存します。
Vibroflot の設置と試運転の現実
成功基準の定義
機器が現場に到着する前にベースライン指標を確立すると、後で曖昧なパフォーマンス評価が行われるのを防ぎます。セットアップを成功させるには、メーカーが指定した無負荷パラメータと一致する、安定したアンペア数の読み取り値が必要です。オペレータは、プローブが空中に吊り下げられているときに、正しい振動周波数を確認する必要があります。逸脱がある場合は、内部の機械的結合または電源の問題を示しています。安全な機械的リンケージが最終的なベースライン指標を形成します。すべてのフランジ、ボルト、および油圧接続は、緩むことなく激しい運動エネルギーに耐える必要があります。初期の予行運転中に機器がこれらの正確な基準を満たさない場合は、地面の貫通を開始してはなりません。このフェーズでは特定の指標を探します。モーターは数秒以内に動作速度に達するはずです。コントロール パネルは、3 つの相すべてにわたってバランスのとれた電圧を表示する必要があります。防振装置は運動エネルギーの大部分を吸収し、リフティングヘッドを比較的静止した状態に保つ必要があります。
「プラグ アンド プレイ」の神話
振動地盤改良システムを即座に導入できると考えるのは危険な誤解です。頑丈な圧縮装置には、厳格で段階的な導入アプローチが必要です。このプロセスは、包括的な組み立て前の検査から始まります。作業員は輸送中の損傷がないかをチェックし、すべてのコンポーネントのシリアル番号を出荷マニフェストと照合します。次にドライテストを実施します。これには、組み立てたユニットを吊り下げてモーターを短時間実行して、回転方向と基準振動を確認することが含まれます。最後に、湿式試験が行われます。プローブは指定された試験場所に押し込まれ、実際の土壌抵抗と水圧下での性能を監視します。フェーズをスキップすると、動作障害が保証されます。
潜在的な障害を早期に特定するために、テスト フェーズには厳密な順序が適用されます。
すべてのコンポーネントを箱から出し、バイブレーター本体にへこみや深い擦り傷がないか検査します。
すべての延長チューブ フランジの O リングとシールが完全であることを確認します。
制御盤を発電機に接続し、モーターを取り付けずにメインブレーカーをテストします。
校正されたトルクレンチを使用して、防振装置、延長チューブ、およびバイブレーターを組み立てます。
アセンブリ全体を地面から 1 メートルの高さに吊り下げます。
モーターを正確に 10 秒間作動させて、相の回転を確認し、ベアリングの異常なノイズを聞きます。
予め開けられたスターター穴にプローブを下げ、ウォータージェットを開始します。
アンペア数のスパイクと表面での水の戻りを監視しながら、目標の深さまで浸透します。
サイト固有の変数と技術の調整
環境要因は試運転スケジュールを決定し、機器のパフォーマンスに大きな影響を与えます。極端な温度は油圧作動油の粘度を変化させ、電気制御キャビネットの冷却能力に影響を与えます。現場のアクセスのしやすさによって、展開できるクレーンのサイズが決まり、最大治療深さに直接影響します。給水圧力も別の変数です。側面水圧縮では、表面張力を破壊して浸透を可能にするために、大量の高圧送出が必要です。さらに、選択した地盤改良技術によってセットアップが決まります。純粋な圧縮は、石柱の形成とは異なる振幅設定と貫入速度に依存するため、初期段階で特別な調整が必要です。 vibroflot のコミッショニング 段階。機器を現場に適応させる必要があります。その逆ではありません。対象の粒状土壌の上に緻密な粘土層がある現場の場合、ウォーター ジェット システムには高圧ノズルが必要になります。サイトが遠隔地にある場合は、スペアパーツの在庫を 2 倍にする必要があります。
機械的故障: Vibroflot クレーンの接続とサスペンション
耐荷重と装備の計算ミス
アセンブリの総動的重量を過小評価することは、リギングの失敗の主な原因です。計算には、バイブロフロート プローブ、すべての延長チューブ、防振装置、給水ホース、電気ケーブル、および抽出中に発生する材料抵抗を含める必要があります。高密度または粘着性の土壌からプローブを引き抜く場合、吸引力により有効重量が大幅に増加します。クレーンの容量は、動的荷重条件下、特に深い貫通および抽出段階でこの吊り下げ構成全体を運ぶために厳密に評価する必要があります。
不適切な バイブロフロート クレーン接続 により、クレーン ワイヤ ロープが急速に過度に摩耗します。リフティングヘッドが完全に位置合わせされていない場合、偏心力がリギングハードウェアに直接伝わります。この位置ずれにより、シャックルやリフティングピンに金属疲労が発生します。最悪のシナリオでは、艤装に問題があると、探査機が壊滅的に落下し、機器が破壊され、現場職員が危険にさらされることになります。振動用途用のシャックルとワイヤ ロープを選択する場合、当社では常に少なくとも 2.5 の安全率を義務付けています。
動的荷重計算コンポーネント
成分 |
重量への貢献 |
動的乗数係数 |
メインバイブレータプローブ |
基本重量 (例: 2000 kg - 4000 kg) |
初回起動時1.5倍 |
延長チューブ |
深さに基づく累積重量 |
抽出時1.2倍 |
防振装置 |
固定重量 (例: 500 kg - 1000 kg) |
1.0x (静的) |
ホースとケーブル |
長さと水量に応じて可変 |
流体の動きにより 1.1 倍 |
土壌吸引力 |
土壌の粘着力に基づく変数 |
重い粘土で最大 3.0 倍 |
防振装置と延長チューブの位置ずれ
延長チューブは必要な深さに到達しますが、接続点は非常に脆弱です。これらのチューブ間の接続ボルトを適切に締め付けないと、動作中に微細な動きが発生します。この動きによりボルトが急速にせん断され、地下の構造が分離します。乗組員は校正されたトルクレンチを使用し、メーカーの指定に従ってネジロック剤を塗布する必要があります。トルクのかかった各ボルトにペイント ペンで印を付け、最初の数時間の操作後にボルトが後戻りしていないことを視覚的に確認することをお勧めします。
防振装置は、アクティブプローブとクレーンの間の障壁として機能します。偏心重量により発生する上向きの運動エネルギーを吸収します。アイソレータが故障していたり、不適切に取り付けられていると、破壊的な振動が直接クレーンブームに伝わります。この継続的な揺れはクレーンに構造的損傷を引き起こし、オペレーターの制御を混乱させ、クレーンの荷重モーメントインジケーター (LMI) 安全システムを頻繁に作動させます。シフトするたびに、アイソレーター内の頑丈なゴム製ダンパーを点検してください。ひび割れや過度の圧縮の兆候が見られる場合は、すぐに交換してください。
水道と航空ラインの完全性
高圧水噴射ホースと圧縮空気ラインは、最初の昇降段階で酷使されます。一般的な故障箇所は、接続マニホールドや延長チューブの外側に沿って、ホースが研磨性の汚れと擦れる部分で発生します。給水ラインが破裂すると、浸透が即座に停止し、プローブの周囲の土壌が崩壊する可能性があります。
軽減するには、厳密なホースの配線戦略が必要です。ラインは頑丈なストラップまたはカスタムブラケットを使用して延長チューブにしっかりと固定する必要があります。オペレータは、アセンブリが揺れたときに挟まれたり切断されたりしないように、ピボット ポイントに十分なたるみがあることを確認する必要があります。毎シフト前にホースジャケットの磨耗を定期的に目視検査することが義務付けられています。アセンブリの下部 10 メートルには、ボアホールの壁との摩擦が最も激しい部分であるため、強化されたワイヤー編組ホースを使用しています。
Vibroflot の試運転中の電気的リスク
Vibroflot 電気制御システムの障害
制御キャビネットは運用の頭脳として機能し、大規模な電気負荷を管理します。一般的な配線エラーは、発電機、制御盤、モーターの間で頻繁に発生します。輸送時の振動によって端子接続が緩むと、アーク放電、局所的な過熱、ヒューズの切れが発生します。内部のあらゆる接続 vibroflot 電気制御システムは、 電源を入れる前に資格のある電気技師によって締め直され、検証される必要があります。
位相反転は、初期配線時に重大なリスクを伴います。三相電力線を逆に接続すると内部の偏心錘が逆方向に回転します。モーターは作動し続けますが、逆回転は締固め効率に重大な影響を与えます。さらに危険なのは、動作中に内部の機械部品のねじが緩み、バイブレータの内部が完全に破壊される可能性があることです。メインモーターケーブルを接続する前に、必ず制御盤の出力端子に位相回転計を使用してください。
電源の不一致と発電機のサイジング
過大なサイズの発電機を使用することは、よくある間違いであり、コストが高くなります。突入電流として知られる、重い偏心錘を回転させるのに必要な大規模な始動電流は、連続運転電流の 3 ~ 5 倍になる場合があります。発電機がこの初期スパイクに対応できない場合、電圧は即座に低下します。これにより、制御盤のコンタクタがチャタリングし、モーターが停止します。
大規模な建設現場では、多くの場合、発電機と制御室の間に長いケーブルを敷設する必要があります。ケーブル長が伸びると自然電気抵抗が発生し、モーター端子で大幅な電圧降下が発生します。定格電圧よりも低い電圧でモーターを動作させると、トルクを維持するために過剰な電流が消費されます。これにより極度の熱が発生し、ステーターの絶縁が劣化し、最終的にはモーターの早期故障につながります。
発電機のサイズとケーブル長のガイドライン
モーター定格出力 (kW) |
最小発電機サイズ (kVA) |
最大ケーブル長 (標準ゲージ) |
推奨されるアップグレードケーブルの長さ |
75kW |
150kVA |
50メートル |
> 50メートル |
130kW |
250kVA |
40メートル |
> 40メートル |
180kW |
350kVA |
30メートル |
> 30メートル |
センサーとデータロギングの校正
現代の地盤改良は、締固め基準を検証するためのリアルタイムのデータ記録に大きく依存しています。試運転中に深さエンコーダ、アンペア数トランスデューサ、圧力センサを校正することは絶対に必要です。クレーン ウインチに取り付けられた深さセンサーは、処理深さが工学仕様を確実に満たすように、地面レベルで正確にゼロ調整する必要があります。
センサーが校正されていない、またはセンサーが損傷しているために誤った圧縮データを記録すると、プロジェクト全体が危険にさらされます。アンペア数センサーが人為的に高い値を示した場合、オペレーターは圧縮を途中で停止し、緩い土壌ゾーンを残します。人為的に低い値を示した場合、オペレーターは圧縮しすぎて時間を無駄にし、機器が詰まる危険性があります。すべてのセンサー出力は、湿式テスト段階で手動測定と相互参照する必要があります。加重巻尺を使用して最初の 3 つの圧縮ポイントを手動で測定し、デジタル深さエンコーダーが正確に追跡していることを確認します。
運用上のボトルネックと人的エラー
不適切な振動浮選オペレーターのトレーニングのコスト
理論的な知識と実際の現場での運用の間には大きなギャップが存在します。重機は土壌層序に応じて動作が異なります。厳密に行わずに バイブロフローテーションのオペレーターのトレーニングでは、乗組員は浸透、保持、抽出段階の正確なタイミングを管理するのに苦労しています。装置の操作は、単に重りを地面に降ろすことだけではありません。土壌密度の変化をリアルタイムで理解するには、アンペア数ゲージを読み取る必要があります。
不適切な後退動作は、地盤改良の設計に直接的な損害を与えます。 vibroflot は、あらかじめ決められた時間と特定の深度間隔で開始および停止する必要があります。これらの間隔を守らないと、圧縮が不均一になり、不安定な土の塊が表面の下に隠れてしまいます。さらに、訓練を受けていないオペレーターは、頻繁に機器の妨害を引き起こします。適切な水噴射を行わずに密な土壌層に強制的に浸透させると真空効果が生じ、プローブが地下に閉じ込められ、回収するには費用のかかる掘削が必要になります。
初期試験中の土壌条件の誤解
変動する土壌プロファイルに厳密な設置パラメータを適用すると、悪い結果が保証されます。土壌が均一であることはほとんどありません。オペレーターは、さまざまなレイヤーに遭遇するたびにテクニックを調整する必要があります。粘着性の土壌は、粒状の盛土とは非常に異なる反応をします。粘性土壌では、通常、穴はそのままでは落ちません。これにより、骨材が空隙に徐々に投入され、バイブロ石柱が形成されている間に、プローブを除去することができます。
逆に、粒状の充填には異なる安定化戦略が必要であり、多くの場合、周囲の土壌がプローブに対して崩壊する純粋な圧縮に依存します。フィード方法により、試運転プロトコルも大幅に変更されます。上部供給システムはフリーハンギングであり、表面骨材ダンプに依存しています。底部供給システムは非常に複雑で、石が詰まることなくプローブの先端に直接供給されるように、材料ホッパー、圧縮空気圧力ライン、トレミーパイプの流量を校正する必要があります。
一般的なコミッショニング障害と軽減戦略
障害カテゴリ |
観察された症状 |
考えられる根本原因 |
緩和策 |
機械式 |
クレーンブームが激しく揺れる |
防振装置の故障またはダンパーのバイパス |
アイソレータのゴム要素を検査します。リフティングヘッドの位置合わせを確認します。 |
電気 |
始動時にモーターがすぐに停止する |
突入電流に対応して小型化された発電機 |
発電機の kVA 定格をアップグレードします。ケーブル全体の電圧降下を確認します。 |
稼働中 |
プローブは表土への侵入を拒否します |
噴射水圧不足 |
詰まったノズルを取り除きます。ウォーターポンプの出力が仕様と一致していることを確認します。 |
データロギング |
モニター上の不規則な深度測定値 |
ウインチのエンコーダが滑っている、または校正されていない |
地上レベルでエンコーダをリゼロします。取り付けブラケットを締めます。 |
導入の成功に関して Vibroflot 機器サプライヤーを評価する
Vibroflot インストール サポートの充実度の評価
機器の調達は最初のステップにすぎません。ベンダーの真の価値は、コミッショニングのサービス レベル アグリーメント (SLA) にあります。プロジェクト マネージャーは、サプライヤーが資格のある技術者を現場に派遣するのか、それとも完全に遠隔電話サポートに依存するのかを判断する必要があります。遠隔サポートは、稼働現場での複雑な水力障害または電気障害を診断するには不十分です。包括的な vibroflot のインストール サポートに は実践的な専門知識が必要です。
信頼できるサプライヤーは、事前の現場監査を実施します。この監査では、請負業者のクレーンの能力が機器の動的重量と一致していることを検証します。また、地質工学的土壌レポートをレビューして、選択したプローブ サイズ、モーター出力、および供給方法が実際にその特定の地質で必要な圧縮密度を達成できることを確認することも含まれます。私たちは、サプライヤーが機器の出荷の数週間前に詳細な動員チェックリストを提供することを期待しています。
保証、スペアパーツ、およびオンサイトのトラブルシューティング
意思決定者は、多くの場合、初期設備コストの削減と長期的な運用セキュリティとの間のトレードオフに直面します。現地にスペアパーツの在庫がないベンダーから安価な機器を購入することは大きなリスクです。独自のコンポーネントに障害が発生した場合、国際発送を何週間も待つことになり、プロジェクトが麻痺してしまいます。プレミアム vibroflot 機器サプライヤーは 地域の部品ハブを維持し、即時発送を提供します。
ダウンタイムを軽減するには、最初の調達契約で特定の重要なスペアパーツを義務付ける必要があります。現場は、バックアップ電気接触器、高アンペアヒューズ、交換用油圧ホース、および特殊な高張力接続ボルトなしでは決して稼働してはなりません。試運転中にこれらの部品を現場に物理的に置くことで、技術者は初期の問題を数日ではなく数分で解決できます。
試運転を開始する前に、次のスペアパーツをオンサイトに用意する必要があります。
交換用 O リングとフランジ シールの完全なセット。
メイン制御キャビネット用の 3 セットの高アンペアヒューズ。
モーターの kW 定格に適合する予備のメイン コンタクタ 1 つ。
対応するクイックコネクト継手を備えた 50 メートルの強化ウォーター ジェット ホース。
延長チューブ接続用の高張力ボルトの完全な 2 セット。
結論
地盤改良機器の導入をスムーズかつ成功させるには、次の手順をすぐに実行してください。
機器の稼働の少なくとも 30 日前に、選択したベンダーと設置前の機械的および電気的監査チェックリストを開始してください。
すべてのクレーン荷重表を、完全に組み立てられたバイブロフロート、延長チューブの最大動的重量、および予想される土壌吸引力に対して検証します。
最初の乾燥テストの前に、特にホース、ヒューズ、接続ボルトなどの摩耗しやすいアイテムを対象として、現場でのスペアパーツの在庫をローカライズすることを義務付けます。
ベンダーの直接監督の下、オペレーターが格納動作とゲージの読み取りを練習できるように、サイト固有の専用トレーニング日をスケジュールします。
よくある質問
Q: Vibroflot の試運転中のモーター故障の最も一般的な原因は何ですか?
A: 最も一般的な原因は、モーターに必要な大規模な始動電流をサポートできない、過小な発電機を使用していることです。この突入電流に対応できないと、ケーブル全体で深刻な電圧降下が発生し、モーターが急速に過熱し、最終的にはステーターの絶縁が焼損します。
Q: バイブロフロート クレーンの安全な接続をどのように確認しますか?
A: 検証には、防振装置とすべての吊り金具の厳密な検査が必要です。乗組員は総動的重量に対してシャックルの定格を確認する必要があります。最後に、動的負荷テストは、完全に組み立てられた構成を吊り下げ、地面に侵入する前に空中でモーターを実行することによって実行する必要があります。
Q: バイブロフロートの電気制御システムにおいて位相回転が重要なのはなぜですか?
A: 位相回転が正しくないと、内部の偏心ウェイトが逆回転します。これにより、土壌に加えられる締固め力が大幅に減少し、内部ネジ付き機械部品のネジが外れる重大な危険が生じ、バイブレーターが内側から外側まで破壊される可能性があります。
Q: 標準的なバイブロフローテーションのオペレータートレーニングには何を含めるべきですか?
A: 標準トレーニングでは、厳格な安全プロトコル、正確なクレーン信号伝達、およびリアルタイムのアンペア数監視をカバーする必要があります。オペレーターはまた、水圧制御、特定の深さ間隔での格納動作の正確なタイミング、および機器の詰まりを防ぐための緊急停止手順も習得する必要があります。
Q: 標準の vibroflot のインストールと試運転にはどのくらい時間がかかりますか?
A: 標準的な試運転フェーズには通常 2 ~ 5 日かかります。このスケジュールは、現場の準備状況、機器構成の複雑さ、環境変数、およびドライおよびウェット テスト段階を指導するために経験豊富なベンダー技術者が物理的に存在するかどうかに大きく依存します。
Q: トップフィードとボトムフィードのバイブロフロートのコミッショニングの違いは何ですか?
A: トップフィードシステムはよりシンプルで、フリーハンギングプローブに依存し、表面からの骨材の増分ダンピングを管理します。底部供給システムは非常に複雑であり、石の詰まりを防ぐために材料ホッパー、圧縮空気圧力ライン、トレミーパイプの流量を注意深く校正する必要があります。