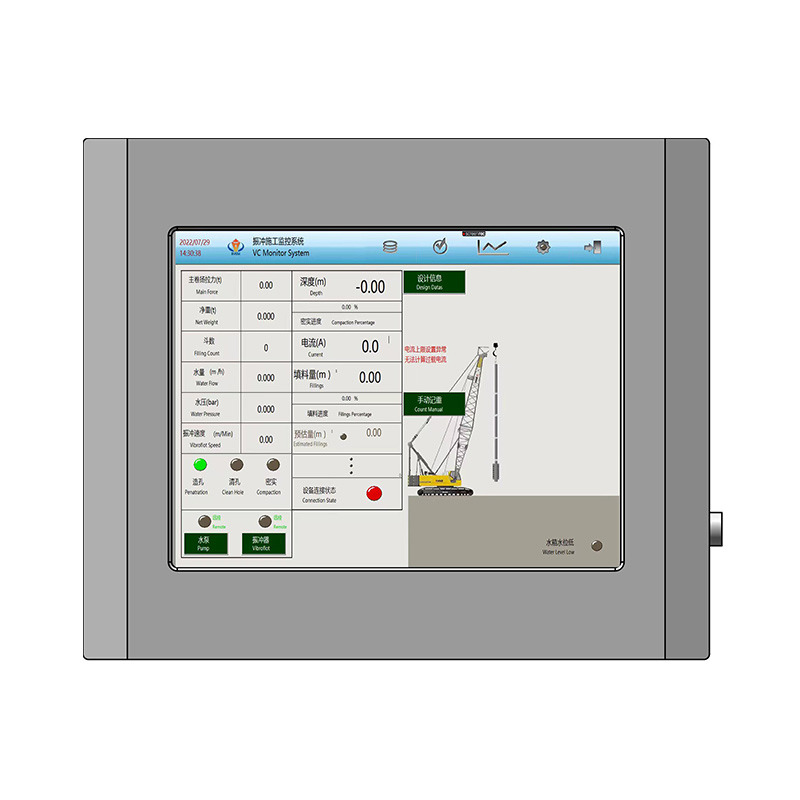
振動浮選の中核的手法は 80 年以上前に開発されましたが、現代の深地盤改良は手作業による推定から検証可能なデジタル記録に完全に移行しています。現在、自動データ収集は、プロジェクトの承認とリスク軽減のための交渉の余地のない要件です。粒状土壌における地盤工学的欠陥は、検証されていない土壌の緻密化に起因することがよくあります。支持力を確認するためにコーン貫入試験(CPT)や標準貫入試験(SPT)などの締固め後の試験のみに依存すると、グリッド全体で締固め基準が均一に満たされていない場合、重大な遅延とやり直しコストが発生します。専用のデプロイメント バイブロフローテーション データ レコーダーは、 実行と品質保証の間のギャップを埋めます。構造の安定性を証明し、深い締固めを検証し、厳格な契約遵守を保証するリアルタイムの客観的な指標を提供します。
重要なポイント
コアメトリクス: 深さ、電流 (アンペア数)、時間、および材料の体積を継続的に記録することにより、検証可能な振動圧縮および振動置換のベースラインが形成されます。
リアルタイムの品質保証: オペレーターの即時フィードバックにより、浸透速度と圧縮保持時間をその場で調整できるため、処理後のやり直しの必要性が大幅に軽減されます。
コンプライアンスとレポート作成: 自動化されたデータロギングにより、技術承認に必要な変更不可能なタイムスタンプ付きの記録が生成され、土壌の安定性の向上と長期的な責任保護が証明されます。
サプライヤーの評価: 適切なハードウェアを選択するには、高周波振動に対するセンサーの耐久性、ソフトウェア統合機能、および現地の技術サポートの利用可能性を評価する必要があります。
地盤改良におけるバイブロフロート制御監視システムの役割
地盤改良を成功させるには、すべての単一グリッド点での動的締固めプロセスを継続的かつ客観的に文書化する必要があります。歴史的に、オペレーターは土壌抵抗を推定するためにアナログゲージに依存していました。これらのゲージは動作中に激しく跳ね返り、正確な読み取りがほぼ不可能になりました。支持力の向上を保証するには、アナログゲージを超えた移行が厳格な要件となっています。現代的な vibroflot 制御モニター システムは、 推測を確実なデータに置き換えます。これにより、すべての圧縮ポイントが地盤工学エンジニアによって概説された正確な仕様を満たしていることが保証されます。
最新の監視システムのアーキテクチャは、連携して動作する複数の統合コンポーネントで構成されています。プローブに取り付けられたセンサーは環境の変化を即座に検出します。マストに取り付けられた深度エンコーダは、機器の物理的な位置を追跡します。キャビン内では、高コントラストのディスプレイがオペレーターにリアルタイムのフィードバックを提供します。集中型データロガーは、これらすべての情報を同時に収集します。このセンサーのネットワークは継続的に通信し、地下からオペレーターやプロジェクト マネージャーに直接つながるシームレスな情報の流れを生み出します。
自動ログにより、重要なメトリクスを記録する際の人的ミスが完全に排除されます。オペレーターは、ホールド時間を手動で書き留めたり、ピークアンペア数のスパイクを推測したりする必要がなくなりました。システムは、これらの変数を高いポーリング レートで自動的に記録します。この自動化への移行により、絶対的なデータの整合性が保証されます。深締固めの結果を評価する地盤工学エンジニアには、このレベルの精度が必要です。改ざん不可能なデジタル記録は請負業者を法的責任から保護し、地盤改良が完璧に実行されたことを証明します。
主な指標: バイブロフローテーション データ レコーダーが実際に測定するもの
品質管理には、地盤改良中に収集された特定のデータポイントを理解することが不可欠です。各指標は、地下の安定性に関するパズルの明確なピースを提供します。
Vibroflot の深さと電流のモニタリング
粒状土壌では、電流と土壌密度の間に直接的な否定できない相関関係があります。バイブロフロート モーターは、偏心ウェイトを回転させるために電力を必要とします。周囲の土壌の密度が高くなると、振動するプローブに対してより大きな物理的抵抗が生じます。この増加した抵抗に対して回転周波数を維持するには、モーターはより多くの電流を引き込む必要があります。したがって、アンペア数は土壌の圧縮の主な代用値となります。 Vibroflot の深さと電流の監視 システムは、これらのアンペア数のスパイクを追跡して、目標密度がいつ達成されるかを確認します。
深度エンコーダも同様に重要な役割を果たします。強力な振動プローブの正確な垂直位置をリアルタイムで追跡します。これにより、システムは密度の達成結果を特定の地下標高にマッピングできるようになります。より深い深さの土壌を圧縮する場合、アンペア数のスパイクが発生した場所を正確に知ることが重要です。これは、土柱全体が下から上まで、ゆるくて圧縮されていない領域を残さずに適切に処理されたことを証明します。たとえば、プロジェクトで 150 kPa の最小支持力が必要な場合、エンジニアはこれを特定の深さでの 180 アンペアの目標モーター電流に関連付けることができます。オペレーターは画面を監視して、上に移動する前にこのしきい値が満たされていることを確認します。
圧縮曲線の解釈
フィールド エンジニアは、一般に圧縮曲線と呼ばれるデータ ログの視覚的表現に依存しています。通常、縦軸は深さを表し、横軸はアンペア数と時間を追跡します。圧縮ポイントが成功すると、明確なパターンが表示されます。プローブが下降しても、アンペア数は比較的低いままです。回収段階では、オペレーターは特定の間隔でプローブを保持します。データログには、各ホールドポイントでアンペア数の急激な持続的なスパイクが表示され、土壌が最大密度に達したことが示されます。保持段階中にログに平坦または不安定なアンペア数ラインが示されている場合、土壌層が処理に反応していないことが現場監督に直ちに警告され、土壌の組成または機器の性能についての即時の調査が促されます。
侵入速度と深度到達時間間隔
包括的なレコーダーは、下降速度、特定の締固め段階での保持時間、および撤退率を追跡します。降下速度は、土壌の初期状態と水または空気ジェットの有効性を示します。圧縮は即座に行われないため、保持時間は重要です。プローブは、振動エネルギーが外側に伝播して土壌粒子を再配置するのに十分な時間、特定の深さに留まらなければなりません。
撤退段階はおそらくプロセスの中で最も重要な部分です。振動プローブが振動しながら表面に向かってゆっくりと持ち上げられると、レコーダーは深度時間を追跡します。これにより、上に重なっている土壌が徐々に沈み、最下層の材料が完全に緻密化されます。オペレーターがプローブを早く引き上げすぎると、土壌が適切に崩壊せず、危険な空隙が残ります。タイムスタンプ付きのデータは、エンジニアが指定した圧縮方法に絶対に準拠していることを証明します。
素材量と石の消費量(バイブロ交換)
石柱アプリケーションの場合、データ要件は大幅に拡大します。レコーダーは、各深さ間隔で導入された骨材の量を追跡する必要があります。プローブが空洞を作成すると、沈下した上に重なった土壌を補うために石が穴に供給されます。システムは、垂直フィートまたはメートルごとに消費された石の量を正確に記録します。
石柱を構築する場合、送り方法によってデータの記録方法が決まります。トップフィードシステムは、探査機によって作られたクレーターに石を投入するサーフェイスローダーに依存しています。ここで、体積追跡は、多くの場合、深さと相関するローダー バケットの数に依存します。ボトムフィードシステムははるかに正確です。バイブロフロートに取り付けられたトレミーパイプを利用し、先端に石を直接供給します。ボトムフィードレコーダーはホッパーロードセルを使用して、各深さ間隔で排出された石の正確な重量を測定します。この重量は体積に変換され、石柱の直径の高精度なプロファイルが得られます。このデータは、列の連続性を検証するために最も重要です。特定の深さ間隔で石がほとんど消費されない場合は、カラムが狭すぎるという潜在的なネッキングの問題を示しています。逆に、過剰な石の消費は、周囲の非常に柔らかい土壌への隆起を示している可能性があります。
流体圧力と流量(水・エア噴射)
プローブの貫通を助けるために、水または空気の噴射が頻繁に使用されます。これらの流体の圧力と流量を監視することが不可欠です。高圧ジェットが緻密な層を切り裂き、プローブが効率的にターゲットの深さに到達できるようにします。
オペレーターは土壌の状態に対して水圧のバランスをとらなければなりません。高密度の砂では、土壌マトリックスを破壊してプローブを沈めるには高圧が必要です。ただし、目標の深さに到達すると、オペレーターは水圧を下げるか、圧縮段階でエアジェットに切り替える必要があります。引き上げ中に高い水圧が維持されると、急速な状態が生じ、土壌粒子が互いに固着するのを防ぎます。データレコーダーはこれらの圧力変化を記録するため、監督者はオペレーターが正しい噴射シーケンスに従っており、微粒子の過剰な洗浄を防止していることを確認できます。
空間測位 (GPS/GNSS 統合)
最新のレコーダーは、GPS および GNSS 測位システムと直接統合されています。圧縮ポイントは通常、正方形または三角形のグリッド上に特定の間隔 (通常は 1.8 ~ 3.0 m) で配置されます。たとえ0.5メートルでもポイントを逃すと、基礎に弱いゾーンが残る可能性があります。
GPS の統合により、実際の締固めポイントが設計されたグリッド間隔と完全に一致していることが検証されます。座標は深さとアンペア数のデータとともに記録されます。これにより、治療部位の包括的な 3 次元マップが作成されます。
Vibroflot 建設データ監視ソリューションの評価
適切な監視装置を選択することにより、品質管理プログラムの信頼性が決まります。ハードウェアとソフトウェアは、重建築の厳しい現実に適合する必要があります。
ソリューションのカテゴリ
請負業者は通常、スタンドアロンのデータロガーと完全に統合されたリグ制御システムのどちらかを選択します。スタンドアロンロガーは既存の機器に後付けされます。これらはデータを収集しますが、マシンの動作には干渉しません。統合システムはリグの内部コンピューターと直接通信し、リアルタイムのアンペア数の読み取りに基づいて引き出しプロセスを自動化する場合があります。
特徴 |
スタンドアロンデータロガー |
統合リグ制御システム |
インストールの複雑さ |
低から中程度。古いリグにも簡単に後付けできます。 |
高い。多くの場合、OEM 工場での取り付けが必要です。 |
オペレーターの介入 |
オペレーターが手動で画面を読み、コントロールを調整する必要があります。 |
ターゲットメトリクスに基づいてプローブの撤回を自動化できます。 |
システムコスト |
初期投資の削減。 |
初期投資が高くなります。 |
データエクスポートの柔軟性 |
高い。通常は、標準の CSV/PDF ファイルをエクスポートするように設計されています。 |
変数。場合によっては、独自のソフトウェア エコシステムに閉じ込められることもあります。 |
ハードウェアの耐久性とセンサーの信頼性
振動浮選は本質的に暴力的なプロセスです。機器は、継続的な極度の高周波振動、多量の湿気、研磨粉塵にさらされます。標準的な市販の電子機器は、振動リグを使用すると数時間以内に故障します。 IP67 または IP69K 定格の耐久性のあるコンポーネントが必須です。これらの定格により、エンクロージャが完全に防塵であり、高圧ウォータージェットに耐えられることが保証されます。
センサーの冗長性も重要な評価ポイントです。 vibroflot施工データモニタリング。深度エンコーダが列の途中で故障すると、その時点のデータは台無しになります。高い投票率も必要です。システムは、ピーク密度を示す短いアンペア数スパイクを正確に記録するために、1 秒間に複数回データをキャプチャする必要があります。
極限環境向けのセンサーの選択
適切なセンサー技術を選択することで、プロジェクトの途中での失敗を防ぐことができます。深度追跡の場合、請負業者はワイヤドローエンコーダとロータリーエンコーダのどちらかを選択する必要があります。ワイヤドローエンコーダはシンプルですが、破片がワイヤに当たると断線する可能性があります。マスト ウィンチに直接取り付けられた頑丈なロータリー エンコーダは、密閉されて飛来する骨材から保護されているため、優れた信頼性を提供します。
アンペア数センサーは、内部に設置された非侵襲性変流器 (CT) を利用する必要があります。 電気キャビネット、プローブ自体の振動から完全に隔離されています。この分離により、長期的な精度が保証されます。さらに、ウォーター ジェットに使用される圧力トランスデューサーは、砂水の逆流による摩耗性の性質に耐えるために、ステンレス鋼のダイヤフラムを備えている必要があります。
データの視覚化とオペレーターのフィードバック ループ
キャビンインターフェイスは、機械とオペレーターの間の架け橋です。深さとアンペア数を直観的にグラフィカルに表現する必要があります。オペレーターは重機を操作している間、複雑なスプレッドシートを読む時間がありません。リアルタイムでガイドするには、色分けされた棒グラフなどの明確な視覚的指標が必要です。
自動アラートを設定できるシステムの機能は非常に価値があります。スーパーバイザは、ターゲットの圧縮しきい値をインターフェイスにプログラムできます。プローブが特定の深さで必要なアンペア数に達すると、画面が緑色に点滅し、オペレーターに撤回段階を開始するよう合図します。この即時フィードバック ループにより、圧縮不足と時間の無駄な過剰圧縮の両方が防止されます。
コンプライアンスレポートおよびエクスポート機能
データは、簡単に分析して提示できる場合にのみ役立ちます。ソフトウェア バックエンド 振動浮遊品質管理モニターレコーダーは 、シームレスなエクスポート形式をサポートする必要があります。生の CSV ファイル、フォーマットされた PDF レポート、および標準エンジニアリング ソフトウェアと統合される特殊な地質工学データ形式を生成するシステムを探してください。
セキュリティも同様に重要です。データ ログは暗号化され、改ざんが防止されている必要があります。数年後に構造上の欠陥が発生した場合、これらの記録は主な法的防御として機能します。データがスプレッドシート プログラムで簡単に変更できる場合、データは法的有効性を失います。安全で変更不可能なログは、重要な契約上の保護を提供します。
実装のリスクと軽減戦略
デジタル監視システムを重土木建設に導入すると、特定の運用上のリスクが生じます。これらの課題を早期に特定することで、事前に対策を講じることができます。
一般的なデータ異常とフィールドのトラブルシューティング
堅牢なシステムであっても、現場作業員はデータの異常に遭遇することがあります。これらのパターンを認識すると、無効な圧縮ポイントの記録がすぐに防止されます。
データ異常 |
潜在的な原因 |
フィールド アクションが必要です |
保持フェーズ中に突然、説明できないアンペア数が低下する。 |
探査機は柔らかい粘土のレンズまたは地下の空洞に遭遇しました。 |
ホールド時間を延長します。アンペア数が回復しない場合は、地盤工学エンジニアにグリッド間隔を調整するよう通知してください。 |
プローブが目に見えて動いている間、深さの読み取りはフリーズします。 |
深度エンコーダにゴミが詰まっているか、センサーケーブルが切断されています。 |
動作を停止します。マストに取り付けられたエンコーダとケーブルの配線を検査します。ゴミを取り除くか、ケーブルを交換してください。 |
対応する土壌の変化がない場合、アンペア数の測定値が不安定でジャンプする。 |
CT センサーの電気接続が緩んでいるか、発電機からの極端な電圧変動。 |
発電機の出力の安定性を確認します。主電気キャビネット内の接続を検査します。 |
ホッパーが空になっている間、石の消費量はゼロになります。 |
ロードセルの故障または体積センサーの詰まり。 |
ホッパーのロードセルを再校正します。石の供給チューブ内に物理的な障害物がないか確認します。 |
校正ドリフトとメンテナンスプロトコル
継続的な強力な振動は、機械的および電気的摩耗を引き起こします。時間が経つと、これがセンサーのドリフトにつながります。深度エンコーダは、10 メートルを 9.8 メートルとして登録し始める可能性があります。アンペア数センサーはゼロのベースラインを失う可能性があります。この校正ドリフトにより、品質管理プロセス全体が損なわれます。
緩和戦略では、厳格で文書化された校正スケジュールを確立する必要があります。センサーは既知の物理ベースラインに対して毎週または毎月チェックする必要があります。さらに、最新のシステムは自己診断センサー ネットワークを利用しています。これらのネットワークは、センサーの出力が論理パラメータの範囲外にある場合に直ちにオペレーターに警告し、破損したデータの収集を防ぎます。
オペレータの採用とインターフェイスの使いやすさ
複雑なデジタル システムを重機オペレーターに導入すると、抵抗に遭うことがよくあります。オペレーターは機械の振動を感じたり、エンジンの回転数を聞いたりすることに慣れています。彼らにデジタル画面への依存を強いるには、労働習慣を変える必要があります。
直感的で摩擦の少ないユーザー インターフェイスを備えたシステムを優先することで、この問題を軽減します。画面は直射日光下でも読みやすく、厚手の軍手を着用した状態でも操作できる必要があります。ベンダー主導の包括的なトレーニングも必須です。オペレーターは、ボタンの押し方だけでなく、プロジェクトの成功にとってデータがなぜ重要なのかを理解する必要があります。
サイトの接続性とデータの冗長性
地盤改良プロジェクトは、携帯電話ネットワークの通信範囲が狭い、または存在しない遠隔地で頻繁に行われます。クラウドベースのデータロギングに完全に依存することは大きなリスクです。ネットワークが切断されると、データが永久に失われる可能性があります。
レコーダーが堅牢なローカル ストレージを備えていることを確認してください。ソリッド ステート ドライブまたは産業グレードの SD カードは、すべてのデータ ポイントをローカルにキャプチャする必要があります。データ送信プロトコルには復元力がなければなりません。最新のシステムはエッジ コンピューティングを利用し、生のセンサー データを送信を試みる前にキャビン ロガー内で直接処理します。これにより、クラウド同期に必要な帯域幅が削減されます。リグが接続可能なエリアに戻されるか、シフトの終了時に、オペレーターの手動介入を必要とせずに、ローカル データが中央サーバーに自動的にアップロードされます。すべてのワイヤレス送信が失敗した場合、システムは暗号化された USB ドライブを介した物理データ抽出をサポートする必要があります。
信頼できるバイブロフローテーション モニターのサプライヤーの選択
ハードウェアの良さは、それを支えている企業の良さによって決まります。サプライヤーを評価するには、仕様書に目を通し、現場での業務をサポートする能力を理解する必要があります。
総合値に影響を与える要因
ハードウェアの初期コストを超えて、長期的な運用効率とライフサイクル価値を評価します。毎週故障する安価なデータロガーでは、マシンのダウンタイムやプロジェクトのスケジュールの遅延により、コストが大幅に増加します。物理的なビルド品質、保証条件、およびプライマリ センサーの予想寿命を評価します。評判の良い 振動浮遊モニターのサプライヤーは 、コンポーネントの平均故障間隔に関する透過的なデータを提供します。
技術サポートと統合機能
既存のバイブロフロート装置を改造するサプライヤーの能力を評価します。多くの請負業者は、さまざまな年齢やブランドの混合車両を運用しています。サプライヤーは、新しいリグ向けに OEM 統合ソリューションを提供するだけでなく、自社のセンサーをフリート全体にシームレスに統合するエンジニアリング能力を実証する必要があります。統合は単にセンサーを取り付けるだけではありません。サプライヤーは、リグの既存の配電と安全に接続できる包括的な配線図を提供する必要があります。
リモート トラブルシューティングが利用できるかどうかを評価します。リモート サイトでシステムがエラー コードをスローした場合、技術者が飛んでくるまで 3 日も待つことはできません。サプライヤーは問題を即座に特定するためのリモート診断機能を提供する必要があります。さらに、現場の重要な部品を夜間に迅速に交換するハードウェア交換プログラムも必要です。
ソフトウェアのライセンスとアップデート
データ管理ソフトウェアに関連する長期的なコストを明確にします。一部のサプライヤーは、自分のデータにアクセスするためだけに、高価な年間サブスクリプション モデルにユーザーを縛り付けています。ハードウェアを購入すると永久ライセンスを提供する会社もあります。ファームウェアのアップデートポリシーを理解します。オペレーティング システムが進化し、エンジニアは新しいエクスポート形式を必要とするため、レコーダーは準拠を維持するために定期的でシームレスなソフトウェア アップデートを受け取る必要があります。
結論
高品質のバイブロフローテーション品質管理モニターレコーダーはオプションのアップグレードではありません。これは、検証可能でリスクのない地盤改良と支持力の保証にとって重要な要件です。アナログゲージやオペレーターの直感に頼ることは、現代の地盤工学ではもはや受け入れられません。意思決定者は、堅牢な深度と電流の監視、改ざん防止レポート、および高振動環境で実証された堅牢なハードウェアを提供するシステムを優先する必要があります。
グリッドの間隔、最大深さの目標、土壌の種類など、特定の現場の要件をまとめます。
プロジェクトの地盤工学エンジニアが必要とする正確なレポート標準とデータ エクスポート形式を特定します。
現在のフリートを監査して、スタンドアロンの改修が必要か、それとも完全に統合されたリグ制御システムが必要かを判断します。
詳細を提出する 振動浮遊データのモニタリングに関する問い合わせを行います。 包括的な技術評価のために、厳選されたサプライヤーに
よくある質問
Q: 振動圧縮中に追跡される最も重要なデータ ポイントは何ですか?
A: 最も重要なデータ ポイントは、バイブロフロート モーターによって消費される電流 (アンペア数) です。このアンペア数と結果として得られる土壌密度の間には直接の相関関係があります。粒状の汚れが緻密になると、振動するプローブに抵抗し、周波数を維持するためにモーターがより多くの電流を消費することになります。このスパイクは、特定の深さでの支持力を確認します。
Q: バイブロフローテーション品質管理モニターレコーダーはどのように手戻りを防ぐのですか?
A: リアルタイムのキャビン表示が提供されるため、オペレーターはプローブを引き出す前に目標抵抗が満たされていることを確認できます。密度をその場で確認することで、オペレーターは圧縮後テスト (CPT など) に失敗するリスクを排除します。そうしないと、エリアを再処理するためにリグを元に戻す必要があります。
Q: 粒状土壌の圧縮と振動置換ではデータはどのように異なりますか?
A: 純粋な振動圧縮は、既存の土壌の緻密化を検証するためにアンペア数と深さの時間に大きく依存します。バイブロ交換 (石柱) には、これらすべての指標に加えて、構築された柱の直径が一貫していることを確認するために石または骨材の消費量を厳密に追跡する必要があります。
Q: 既存の機器にバイブロフロート建設データモニタリングを搭載することはできますか?
A: はい。専門のサプライヤーは、スタンドアロンのデータロガー、アフターマーケットの深度エンコーダー、古いリグに設置できる耐久性の高いセンサーを提供しています。これにより、請負業者は、まったく新しい機械を購入することなく、従来のフリートをアップグレードして最新のデジタル報告基準を満たすことができます。
Q: 振動交換データログで石の消費量はどのように測定されますか?
A: 石の消費量は通常、ホッパーロードセルまたは体積追跡センサーを使用して測定されます。このデータは深さエンコーダーの読み取り値と統合され、上にある土壌が沈下する際に、あらゆる垂直間隔で一定量の骨材が配置されるようにします。
Q: バイブロフローテーション データ モニタリングの問い合わせには何を含めるべきですか?
A: 特定のリグ タイプ、最大処理深さ、一般的なグリッド間隔 (例: 1.8 ~ 3.0 m)、必要なエクスポート形式 (CSV、PDF)、および地元の工学当局によって義務付けられている特定の地盤工学コンプライアンス基準を含める必要があります。
Q: バイブロフロートの深度と電流監視センサーはどのくらいの頻度で校正が必要ですか?
A: 極度の振動による磨耗のため、センサーは通常、毎月、または新しい主要プロジェクトの開始ごとに校正チェックを必要とします。業界の校正ガイドラインを厳守することで、データが法的に有効で技術的に正確な状態が保たれます。