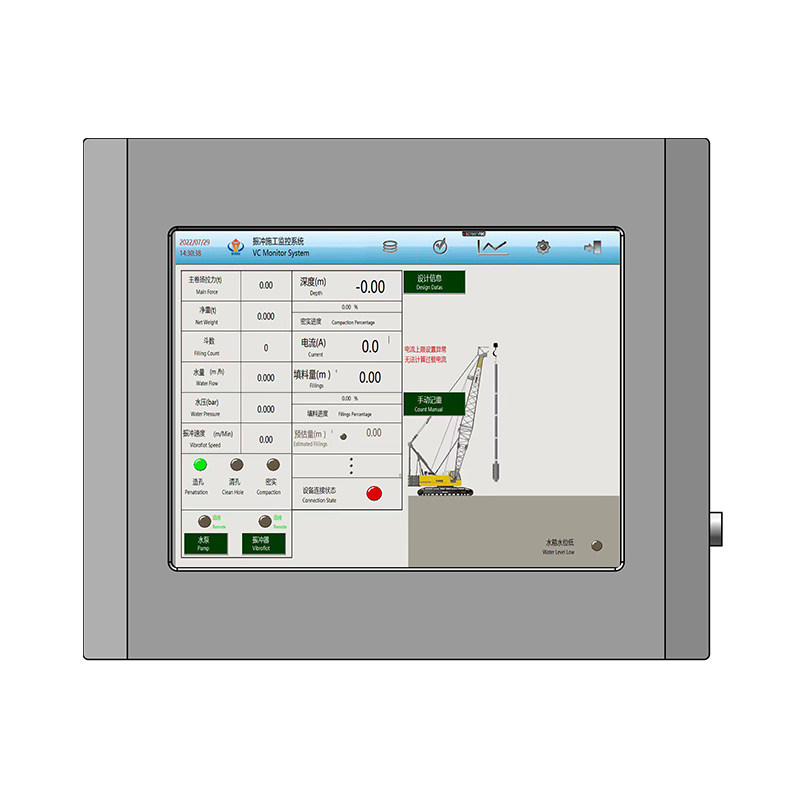
深層基盤プロジェクトには運営上の莫大なリスクが伴います。地下の不確実性により、構造の完全性が簡単に損なわれます。振動締固めや振動置換などの地盤改良技術には、絶対的な精度が必要です。盲目的な実行に依存すると、エンジニアリング上の重大なリスクが生じます。オペレーターが手動で推定すると、土壌支持力が一貫性を持たなくなります。大量の材料の無駄が発生し、最終的には負荷テストが失敗します。大規模なインフラストラクチャーの土壌を安定させる場合、推測に頼る余裕はありません。地盤工学の仕様と現場での実行を橋渡しする信頼性の高いソリューションが必要です。現代的な vibroflot 制御システムは、 主観的な操作を検証可能なデータ主導の品質管理に変換します。すべての圧縮ポイントが厳格な設計基準を満たしていることを保証します。プロセス全体をデジタル化することで、現場管理者は地下の状況をリアルタイムで把握できるようになります。この技術により人的ミスが排除され、現場全体で均一な下地処理が保証されます。
重要なポイント
品質を決定するコア指標: 効果的なシステムでは、土壌の圧縮とカラムの完全性を保証するために、深さ、アンペア数、フラッシュ圧力、石の消費量を同時に追跡する必要があります。
ハードウェアの信頼性は交渉の余地がありません。vibroflot 電気制御キャビネットは、地質工学の作業現場に特有の極端な振動、ほこり、湿気、直射日光に耐える必要があります。
データの整合性がコンプライアンスを推進: 信頼性の高い vibroflot プロセス データ レコーダーはレポートを自動化し、一意のデータベース ID を利用して絶対的なトレーサビリティを確保し、データの侵害を防ぎます。
ベンダーサポートによるダウンタイムの軽減: バイブロフローテーション制御システムのメーカーを選択するには、ハードウェアの初期コストだけでなく、継続的なバイブロフローテーション監視サポート サービスを評価する必要があります。
地盤改良におけるバイブロフロート制御システムの戦略的役割
地盤改良の成功は、測定可能な成果に完全に依存します。エンジニアは、緩い砂や砂利などの凝集性のない土壌を処理するときに、特定のターゲットの相対密度を探します。彼らは、活発な地震帯における土壌液状化のリスクを軽減するために、連続した石柱の直径を要求しています。監視システムはこれらの結果をリアルタイムで検証します。正確な遠隔測定がなければ、土壌マトリックスが必要な耐荷重能力を達成していることを証明することはできません。制御システムは、現場のエンジニア、検査官、プロジェクト所有者にとって、信頼できる決定的な情報源として機能します。
従来の手法は、現代のエンジニアリング標準には危険なほど及ばない。古いリグは手動のストップウォッチと視覚的なアンペア数ダイヤルに依存しており、動作中に不規則に跳ね返ります。オペレーターはマストに物理的なチョークマークを付けるか、スプレーペイントの線を付けて深さを推定します。自動化システムは、この時代遅れの推測を高精度のセンサー駆動のデータロギングに置き換えます。デジタル センサーは 1 秒あたり数百のデータ ポイントをキャプチャします。これにより、人間の観察では到底一致できない圧縮プロセスの詳細なビューが提供されます。プローブの侵入と回収サイクル全体の完全なデジタル フットプリントを取得できます。
継続的なモニタリングにより、致命的な建設エラーを積極的に防止します。石柱のネッキングの主な原因である早期のプローブの引き抜きを防ぎます。これにより、特定の深さ間隔ごとに十分な圧縮時間が保証されます。危険なプローブのずれを回避し、グリッド全体で均一な下地処理を保証します。オペレーターは画面上でリアルタイム データを確認すると、すぐに修正を加えます。このプロアクティブなリスク軽減により、コストのかかるやり直しが防止され、プロジェクトのタイムラインが損なわれずに維持されます。これは、土壌層が非常に変化しやすい場所で常に見られます。あるセクションでは 1 メートルあたり 3 分間の圧縮が必要になる場合がありますが、別のセクションでは 5 分間の圧縮が必要になる場合があります。ここで手動推定は失敗します。データ駆動型の実行は、変化する地下状況に即座に適応します。
バイブレーター先端の周囲の影響ゾーンは、高密度化を達成するために特定のエネルギー入力を必要とします。オペレーターがプローブを早く引き上げすぎると、エネルギーが周囲の土壌に適切に伝達されません。監視システムは、時間、深さ、モーター電流を相関させることにより、このエネルギー伝達を追跡します。これにより、オペレータが次の深さ間隔に移動できるようになる前に、半径方向の圧縮が地盤工学設計パラメータを満たすことが保証されます。
すべての Vibroflot 制御監視システムが追跡する必要があるコアメトリクス
包括的な vibroflot 制御監視システムは、 特定の一連の運用メトリックを取得する必要があります。これらのデータポイントは集合的に、地下土壌の挙動と機器の性能の全体像を描きます。
アンペア数と消費電力
モーター電流は土壌抵抗の主な代用として機能します。ビブロフロートが周囲の土壌を高密度化すると、プローブに対する摩擦が増加します。これにより、電気モーターは偏心ウェイトの回転と振動周波数を維持するためにより多くの電流を消費するようになります。より高いアンペアは、土壌の圧縮がより高密度であることを直接示します。システム内のピークアンペア数の自動しきい値を設定する必要があります。この自動アラートは、特定の深さでターゲットの圧縮が達成されたときに正確に通知します。オペレーターはディスプレイ上でアンプ曲線が平坦になるのを観察し、土壌がその特定のエネルギー入力に対して最大密度に達したことを示します。
深さと浸透率
バイブロフロートチップの正確な位置を知ることは交渉の余地がありません。ロータリーエンコーダまたは頑丈なワイヤドローセンサーをリグマストに直接取り付けて、センチメートル単位で深さを追跡します。浸透速度と除去速度は、周囲の土壌マトリックスに直接影響を与えます。プローブの移動が速すぎると、ポケットが緩んで圧縮されていない状態になります。動きが遅すぎると、貴重な運転時間が無駄になり、不必要なディーゼルが燃焼します。監視システムにより、オペレータは現場エンジニアが規定した最適な垂直速度を維持できるようになります。
高圧水または圧縮空気がプローブを地面に噴射し、表面張力を破壊し、移動した土壌を除去します。このフラッシュ媒体圧力を監視することで、操作がスムーズに維持され、機器の損傷が防止されます。圧力降下または突然のスパイクは、プローブ先端の深刻な詰まりを示します。また、フラッシュ培地の突然の損失や土壌層の予期せぬ変化も示します。流量を追跡することは、オペレーターが緻密な粘土層と緩い浸透性の砂にぶつかるときのアプローチを調整するのに役立ちます。
砥石の送り量と送り量(バイブロ交換の場合)
振動置換では、上部供給または下部供給方式のいずれかを使用して、地下に構造石柱を構築します。これには、埋め戻された石の量を注意深く監視する必要があります。深さ間隔ごとに堆積した石の正確な体積を追跡することで、均一な柱直径が保証されます。システムは、ホッパーロードセル、スキップバケットカウンター、またはフィードチューブ上の圧力センサーとシームレスに統合されます。プローブが後退している間に石材の供給速度が低下すると、カラムがくびれたり潰れたりして、負荷試験中に直接的な故障につながります。
プローブの傾きと垂直性
真っ直ぐな垂直経路を維持することで構造の安定性が確保され、プローブが隣接するカラムゾーンに流れ込むのを防ぎます。頑丈な二軸傾斜計は、プローブのアライメントをリアルタイムで監視します。これらにより、機器が許容可能な垂直偏差許容範囲内に留まることが保証されます。これらの許容差は通常、厳密に 1 ~ 2% 未満に留まります。過度の傾きは、完成した石柱の耐荷重能力を損ない、延長チューブに重大な機械的ストレスを与えます。
完全な締固めを保証するために、現場チームはシステムによって監視される厳密な操作シーケンスに従います。
統合された GPS 座標を使用して、調査した圧縮ポイント上にリグを正確に配置します。
フラッシュメディアを活性化して表面張力を破壊し、初期浸透段階を開始します。
プローブが計画で指定された目標設計深さに到達するときに、深さエンコーダを監視します。
プローブが穴の底にある高密度の支持層に当たるときのアンペア数のスパイクを観察します。
段階的な引き出しプロセスを開始し、ピークアンペア数に達するまで特定の間隔で保持します。
カラムの完全性を確認するために、上向きパス中に消費された石の総量を記録します。
次のグリッド ポイントに移動する前に、完成した列データを中央データベースにエクスポートします。
運用指標 |
プライマリセンサーのタイプ |
エンジニアリングの目的 |
監視されていない場合の障害の結果 |
モーターのアンペア数 |
変流器(CT) |
土壌抵抗と圧縮密度を測定します。 |
土壌レンズの緩み、荷重テストの失敗、沈下。 |
プローブの深さ |
ロータリエンコーダ / ワイヤドロー |
垂直位置と引き出し速度を追跡します。 |
カラムの長さが不完全で、早期に引き出します。 |
フラッシュ圧力 |
圧力トランスデューサー |
先端の詰まりや土壌層の変化を検出します。 |
プローブが引っかかり、ウォーターポンプが焼き切れました。 |
石の体積 |
ホッパーロードセル |
連続石柱径を確保。 |
柱のネッキング、荷重による構造の崩壊。 |
垂直性 |
二軸傾斜計 |
プローブのズレやカラムの傾きを防ぎます。 |
中心からずれた柱、曲がった延長チューブ。 |
ハードウェアとインフラストラクチャ: Vibroflot 電気制御キャビネットの評価
地盤工学の現場では、繊細な機器が過酷な環境条件にさらされます。頑丈な vibroflot 電気制御キャビネットは、 監視操作全体のバックボーンを形成します。高い侵入保護評価を備えている必要があります。 IP65 または IP67 保護が必須です。このシールドは、繊細な内部電子機器を腐食性の海洋環境、豪雨、研磨性の高い建設粉塵から保護します。海岸埋め立てプロジェクトでは、塩霧の浸入により端子台がショートし、標準的な商用キャビネットが数週間以内に故障するのを目撃しました。
屋外での操作は、リグオペレーターにとって物理的に視覚的に厳しい課題を伴います。ヒューマン マシン インターフェイス ディスプレイには、まぶしさをカットするために高ニット輝度機能が必要です。アンチグレアコーティングは可読性を確保するために不可欠です。物理的なサンシェードは、まぶしい直射日光の中でもオペレーターが画面を正確に読み取るのに役立ちます。オペレーターが画面を読めないと、監視システム全体が役に立たなくなり、手作業による推測に戻らざるを得なくなります。
バイブロフローテーション リグは、一定の低周波数、高振幅の振動を生成します。これらの振動により標準の電気パネルが破壊されます。プログラマブル ロジック コントローラー、リレー、可変周波数ドライブなどの内部コンポーネントには、頑丈なショック マウントが必要です。適切な防振により、致命的な機械的故障や内部配線の断線が防止されます。キャビネット自体は、パワーパックから伝達される運動エネルギーを減衰させるために、ゴム製アイソレーター上に取り付けられることがよくあります。
最新の制御キャビネットは、VFD を利用してバイブロフロート周波数を動的に調整します。土壌の種類が異なれば、最適な締固めのために必要な振動周波数も異なります。制御システムはこれらのドライブとシームレスに接続する必要があります。リアルタイムの土壌フィードバックに基づいてモーター速度を変更するための正確なコマンドを送信します。ただし、VFD はかなりの熱を発生します。キャビネットは埃や水から密閉されているため、夏の長時間勤務中に電子機器が過熱するのを防ぐために、内部ヒートシンクと閉ループ循環ファンが必要です。
サイトの電源は信頼性が低いことで知られています。遠隔地の建設現場では発電機の故障が頻繁に発生します。システムには、堅牢な手動オーバーライド機能と物理的な緊急停止が必要です。無停電電源装置は、突然の停電による重要なデータの損失を防ぎます。冗長性により、発電機のディーゼルがなくなったからといって 1 日分の圧縮データが失われることはありません。
データ管理: Vibroflot プロセス データ レコーダーの役割
リグのオペレーターは、ジョブを実行するために即時的で明確な視覚的なフィードバックを必要とします。 HMI 画面には、モーターのアンペア数に対する深さをプロットしたリアルタイムの視覚的なグラフが表示されます。ターゲットラインと点滅するアラームにより、即時の運用調整が促されます。このインターフェイスは非常に直感的である必要があります。複雑で乱雑な画面はオペレーターに負担を与え、意思決定の低下につながります。表示は、アクティブな深さの間隔、現在のアンペア数、および残りの石の量に厳密に焦点を当てる必要があります。
データの整合性には、厳格で不変のデータベース構造が必要です。公開されている一意のキーをすべての単一圧縮ポイントに割り当てることで、絶対的なトレーサビリティが保証されます。このアーキテクチャにより、偶発的なデータの上書きやサイトの混乱が防止されます。負荷テストが失敗した場合、エンジニアは正確な列をその固有のデジタル署名まで遡って根本原因を調査します。誰がリグを操作したか、柱がいつ建設されたか、破壊深さで達成された正確なアンペア数を正確に確認できます。
バックオフィス エンジニアは、この構造化データに大きく依存しています。あ 振動浮遊品質管理データモニターは、 すべてのポイントが地盤工学設計仕様を満たしていることを検証します。これにより、品質保証から主観的な推測が排除されます。エンジニアは、現場に車で出かけることなく、リモートで圧縮ログを確認し、次の建設段階に向けて現場のセクションを承認します。
規制を遵守するには、特定のレポート形式が必要です。信頼できる vibroflot プロセス データ レコーダーは 改ざん防止エクスポートを生成する必要があります。 PDF レポート、生の CSV ファイル、および標準化された AGS 形式が必ず必要です。 AGS 形式は、地盤工学エンジニアがこのデータを Plaxis や AutoCAD Civil 3D などの 3D モデリング ソフトウェアに直接インポートするため、特に重要です。これらのエクスポートにより、クライアントへのスムーズな引き渡しが促進され、第三者による厳格な地質工学監査が満たされます。
次世代の機能: AI と予測分析
最先端の制御システムは現在、履歴データ検索アーキテクチャを利用しています。彼らはリアルタイムの土壌耐性を、クラウドに保存されている過去の成功したプロジェクトと積極的に比較します。これにより、システムは振動周波数と圧縮時間をその場で最適化できます。過去のテレメトリーを活用することで、請負業者は品質を犠牲にすることなく、各締固めポイントに費やす時間を短縮できます。このシステムは、現場の土壌の特定の挙動プロファイルを学習し、効率を最大化するためにターゲットパラメータを調整します。
継続的なモニタリングにより、機器のパフォーマンスの明確なベースラインが確立されます。アンペア数の消費と振動の異常を追跡することで、差し迫った機械的故障をオペレーターに警告します。予知メンテナンス スケジュールは、事後対応の修理に代わるものです。壊滅的な故障が発生して現場の業務が停止する前に、摩耗したベアリング、油圧ホースの漏れ、またはモーターの故障を交換します。このデータ主導のメンテナンス アプローチにより、リグの継続的な稼働が維持され、プロジェクトのスケジュールが保護されます。
Vibroflot 制御システム メーカーを評価する方法
ハードウェアの互換性は主要な評価要素です。システムが不可知論的であるか独自のものであるかを評価します。依存しないシステムは、古いリグやさまざまな機器ブランドに後付けできます。独自のシステムにより、単一のハードウェア エコシステムに閉じ込められます。オープン アーキテクチャにより、フリートの柔軟性が向上し、既存の機械の寿命が延びます。 20 年前のクレーンに吊り下げられたリグでも、新品の掘削機に取り付けられたユニットでも同様に機能するシステムが必要です。
ハードウェアは方程式の一部にすぎません。評価する必要があります vibroflot 制御システムのメーカーは、 技術サポート ネットワークに基づいています。強い 振動浮遊監視サポート サービスにより、 迅速なリモート トラブルシューティングが保証されます。シームレスなソフトウェア更新と、ハードウェア障害時の迅速なオンサイト技術者の対応が保証されます。センサーが故障した場合、翌月ではなく夜間に交換品を発送する必要があります。
最新のメーカーは、専用のクラウドベースのダッシュボードを提供しています。ゼネコンやプロジェクトオーナーは安全にログインできます。敷地全体にわたる地盤改良の進捗状況をリアルタイムで確認できます。この透明性により、ステークホルダーとの関係が合理化されます。地盤改良のグリッドが点々緑色に変わっていく様子を観察できるため、地盤工学請負業者とクライアントの間には絶大な信頼が築かれます。
実装のリスクと軽減戦略
過酷な現場条件では、時間の経過とともにセンサーがドリフトすることは避けられません。厳密に文書化された校正スケジュールを中心とした緩和戦略を実装する必要があります。定期的な物理チェックによりデータの正確性が維持されます。深度エンコーダが数インチずれると、圧縮ログ全体が無効になります。現場作業員は、すべてのシフトの開始時に、マスト上の物理的なマークとデジタル水深読み取り値を照合する必要があります。
地質工学的記録は非常に機密性の高い文書です。リグからクラウドへの暗号化されたデータ送信により、不正アクセスが防止されます。悪意のある攻撃者による圧縮ログのなりすましや不正な変更を阻止します。安全なデータ パイプラインにより、最終的なエンジニアリング レポートの整合性が保証されます。不適切なフィールド実行を隠蔽するために圧縮データが操作されるシナリオを危険にさらすことはできません。
ベテランオペレーターにデジタルシステムを導入すると、避けられない摩擦が生じます。彼らは手作業による方法と身体的な直感に慣れています。段階的なトレーニング プログラムをお勧めします。これを非常に直観的な HMI 設計と組み合わせて、オペレーターの迅速な同意を確保します。オペレーターは、システムによってどのように作業が容易になり、失敗したカラムをやり直す必要がなくなるかを理解すると、抵抗はすぐに薄れます。
センサーケーブルは激しい操作中に断線する危険があります。重機は地面に露出した電線を簡単に押しつぶします。スチール編組ポリウレタンなどの外装ケーブルは絶対に必要です。ワイヤレス センサー オプションは、脆弱なケーブル配線を完全に除去し、安全な無線周波数を介してデータをマストからキャビンに直接送信することで、この物理的リスクを効果的に軽減します。
結論
現在のリグフリートを監査して、手動監視の脆弱性と古いセンサーハードウェアを特定します。
地域の規制基準とクライアントの要求に基づいて、特定の地盤工学レポート要件を定義します。
HMI の使いやすさとソフトウェアの統合をテストするには、専門メーカーに技術デモンストレーションを依頼してください。
新しい作業現場に配備する前に、すべてのアクティブな機器の厳密なセンサー校正スケジュールを確立します。
よくある質問
Q: 振動圧縮中に監視する最も重要な指標は何ですか?
A: モーターのアンペア数は最も重要な指標です。それは土壌耐性の直接の代用として機能します。バイブロフロートが周囲の土壌を圧縮すると、抵抗が増加し、モーターがより多くの電流を消費します。ピークアンペア数の目標を達成することで、最適な土壌密度が確認されます。
Q: バイブロフロート制御監視システムは古いリグに後付けできますか?
A: はい、不可知論的なシステムはレガシー機器をアップグレードできます。このプロセスには、独立した深さ、圧力、アンペア数のセンサーを古いリグに直接取り付けることが含まれます。新しい電気制御キャビネットがこれらのセンサーに配線され、手動操作がデジタル化されます。
Q: vibroflot プロセス データ レコーダーは不正な報告をどのように防止しますか?
A: 自動化され、タイムスタンプが付けられ、暗号化されたデータ ログが利用されます。各圧縮ポイントに一意のデータベース キーを割り当てることにより、システムは手動によるデータ入力を排除します。このアーキテクチャは、地質工学的結果の改ざんや不正な変更を防ぐ不変の記録を作成します。
Q: 振動圧縮モニタリングと振動置換モニタリングの違いは何ですか?
A: 振動圧縮モニタリングでは、粒状土壌を緻密化するための深さ、アンペア数、圧縮時間に主に焦点を当てます。振動交換により石柱が構築されるため、継続的な柱直径を確保するために石の供給量、ホッパー重量、正確な抜き取り間隔を追加で監視する必要があります。
Q: 振動浮遊選鉱中に洗浄水の圧力が監視されるのはなぜですか?
A: フラッシュ水はプローブを地面に噴射し、移動した土壌を取り除きます。圧力を監視することでプローブ先端の詰まりを検出します。突然の圧力低下はフラッシュ媒体の損失を示し、スパイクは密で浸透できない土壌層に遭遇したことを示します。
Q: バイブロフロートセンサーはどれくらいの頻度で校正する必要がありますか?
A: センサーは、新しいプロジェクトを展開する前に必ずキャリブレーションを行う必要があります。現場の激しい振動と極端な温度は電子ドリフトを引き起こします。既知の物理ベンチマークに対する毎月の検証チェックにより、深度エンコーダと圧力トランスデューサがプロジェクトのライフサイクル全体にわたって厳密な精度を維持していることが保証されます。